SERVICE LINE0510-8552 6680
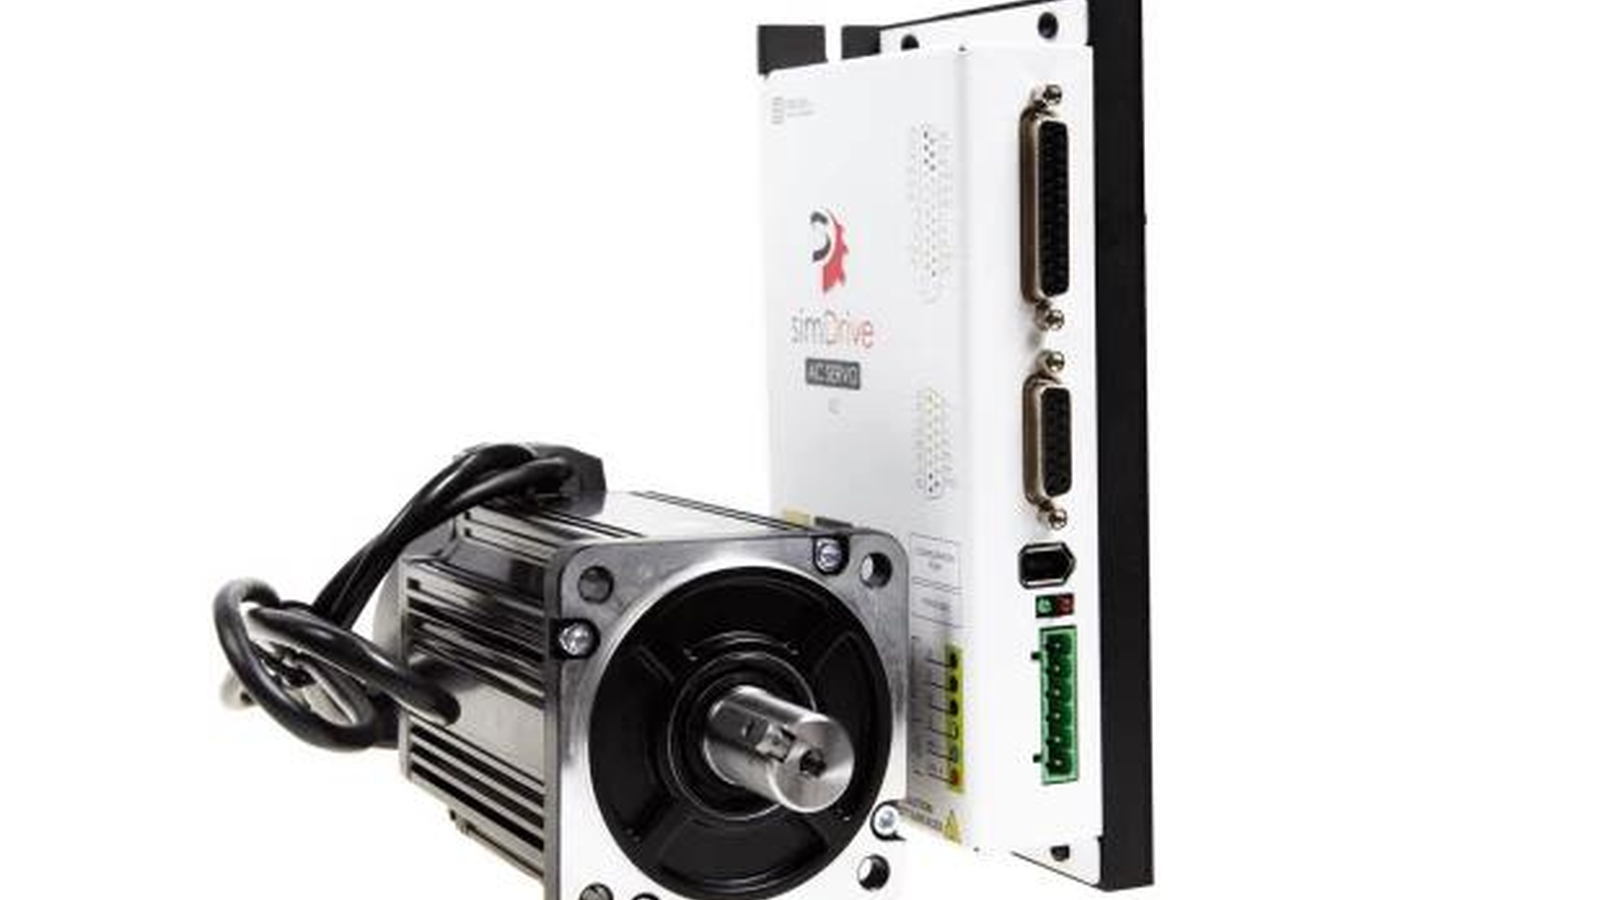
伺服系统的调试,参数面板上几十项,真正决定运行状态的只有三个量:位置环增益(刚性)、惯量比、加减速时间。其余参数大多围绕这三项服务。
刚性决定跟随误差。增益越高,跟随越紧,但过高会在到位时产生振荡,表现为“到了位置还在抖”,机械结构听到撞击声。判断方法:手动给一个位置指令,观察到位后的波形,出现两次以上过冲就是增益偏高。多数通用驱动器提供自整定功能,先自整定再手工微调 ±10%,比从零开始试快得多。
惯量比是负载折算惯量与电机转子惯量的比值。驱动器需要知道这个值才能算出合适的前馈。铭牌上的电机惯量可以查到,负载惯量按丝杆、联轴器、工件折算,粗略算法是各部件惯量按传动比平方折算后相加。比值在 5 倍以内,通用驱动器都能稳定运行;超过 10 倍,需要降低增益并延长加减速时间,否则起动瞬间就会触发过载。
加减速时间直接对应加速转矩。T = J × (2πΔn/60) / t,时间越短需要的转矩越大。很多“伺服选小了”的判断,其实只是加减速时间设成了 0.05s。把时间放宽到 0.2s,过载报警就消失了,节拍影响通常不到半秒。
补充一个现场经验:垂直轴(Z 轴)的调试顺序与水平轴不同。先加抱闸、确认断电不自坠,再调增益。垂直轴的惯量比计算要扣掉配重,忽略配重会把惯量比高估一倍,增益就永远调不稳。
这三项调好之后,再去做陷波滤波抑制机械共振,顺序不能反。先把增益拉高再用滤波器压共振,本质是用参数掩盖机械问题,运行一段时间还会复发。
工作日 18:00 前收到的询价,当天回复;非标件按图纸核算,不接模糊报价。